【文章简介】
近日,天津理工大学海运学院朱忠显在国际知名期刊《Results in Engineering》上发表题为“Advanced APF-based collision avoidance and route restoration for large commercial ships under COLREGs”的研究论文。该研究针对现有人工势场(APF)避碰方法难以同时兼顾大型船舶操纵特性、避碰规则符合性与避让后可靠复航的难题,提出了面向大型商船的“航线保持—自主避碰—返回计划航线”一体化自主航行决策方法,为大型商船自主航行系统的研发提供了新的技术路径。
【研究背景】
智能航行是智能船舶的核心功能和最大难点,在中国船级社历版《智能船舶规范》中均居各功能模块之首,也是实现船舶自主化必须攻克的关键技术。与“小、快、灵”的无人艇不同,大型商船吨位大、惯性大、舵效响应滞后,是典型的欠驱动系统,无人车、无人机、无人艇等领域相对成熟的自主导航技术难以直接移植。同时,在有人驾驶船舶与不同自主等级船舶长期混行的背景下,自主避碰决策必须遵守《国际海上避碰规则》(COLREGs)。
人工势场法计算效率高、实时性好,善于处理动态目标,在船舶自主避碰领域应用广泛。但传统方法在完成避让后通常只是“回到原航向”或“驶向原目标点”,船舶可能长时间偏离船员预先设计并经船长确认的计划航线;在狭窄水道或碍航物密集水域,这种持续偏航极易引发搁浅、触碰助航标志等风险。如何让大型商船在合规避让、“驶过让清”之后安全、及时、平稳地回到计划航线,是自主航行研究中尚未有效解决的关键问题。
【主要工作】
团队在航线引导人工势场法(RPG-APF)基础上,针对大型商船船体惯性大、舵响应延迟和操纵滞后等特点开展了系统改进。一是构建了基于计划航线的目标点动态检索机制:根据本船实时位置自动识别当前航段并计算横向偏航距离(XTD),结合船舶旋回性指数K、追随性指数T和转舵时间推算转向点(WOP)位置,实现航路点的提前、平顺切换,避免大船转向时“冲过头”。二是引入了偏航复原力与改进斥力模型:在目标点引力和他船/障碍物斥力之外,新增指向计划航线的偏航复原力,并依据避碰规则构建斥力场,使船舶在完成避让后主动回归原航线,全程保持在设定的偏航界限(XTL)以内。三是将算法形成“避碰决策—航向控制”闭环,并基于扩展的Imazu会遇场景库,在全任务船舶操纵模拟器上开展测试验证。
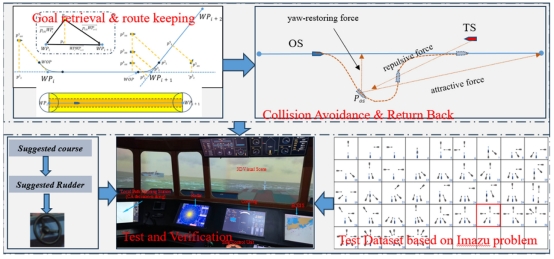
大型商船人工势场避碰与航线复原方法总体框架
该成果是团队在船舶智能避碰领域持续研究的最新进展。此前,团队已先后提出基于改进人工势场的船舶高效自动避碰方法、受限水域船舶自动避碰的环境势场建模方法、面向复杂几何物标的实用环境势场建模方法(Journal of Navigation, 2023)、航线引导人工势场自动避碰算法(Ocean Engineering, 2023)及其建模、集成与测试方法(Ocean Engineering, 2024),并搭建了智能避碰算法仿真测试平台,逐步形成了“环境势场建模—合规避碰决策—航线复原控制—模拟器测试验证”的完整技术链条。
【研究意义】
该研究将大型商船的操纵特性、避碰规则约束与计划航线管理统一纳入人工势场框架,有效克服了传统人工势场方法避让后长时间偏航、难以回归计划航线等不足,使大型商船能够稳定、真实地完成“航线保持、自主避碰、返回原航线”的完整航行任务,为大型商船自主航行系统的研发奠定了坚实基础。研究成果对提升智能船舶在开阔水域、受限水域及高密度通航环境中的航行安全具有重要的理论意义和工程应用价值。下一步,团队将围绕更全面的避碰规则符合性、航速与航向协同优化、考虑船舶操纵性与环境条件的动态船舶领域风险评估以及实船试验等方向继续深入研究。
【文章链接】
Advanced APF-based collision avoidance and route restoration for large commercial ships under COLREGs
https://doi.org/10.1016/j.rineng.2025.108471

